El sensor ultrasónico HC-SR04 mide la distancia a un objeto sin tocarlo, usando sonido. Se usa mucho con Arduino: sirve para robots que esquivan obstáculos, alarmas de proximidad, sensores de estacionamiento y mucho más. En esta guía te explicamos cómo funciona, cómo conectarlo al Arduino Uno y dos códigos listos para usar.
sin contacto
listo para Arduino
sin librerías
¿Cómo funciona el sensor ultrasónico?
El HC-SR04 funciona como un murciélago. Uno de sus "ojos" (marcado con T) es un parlante que emite un ultrasonido: un sonido de 40 kHz, tan agudo que no lo escuchamos. El otro (marcado con R) es un micrófono que escucha el eco cuando ese sonido rebota en un objeto.
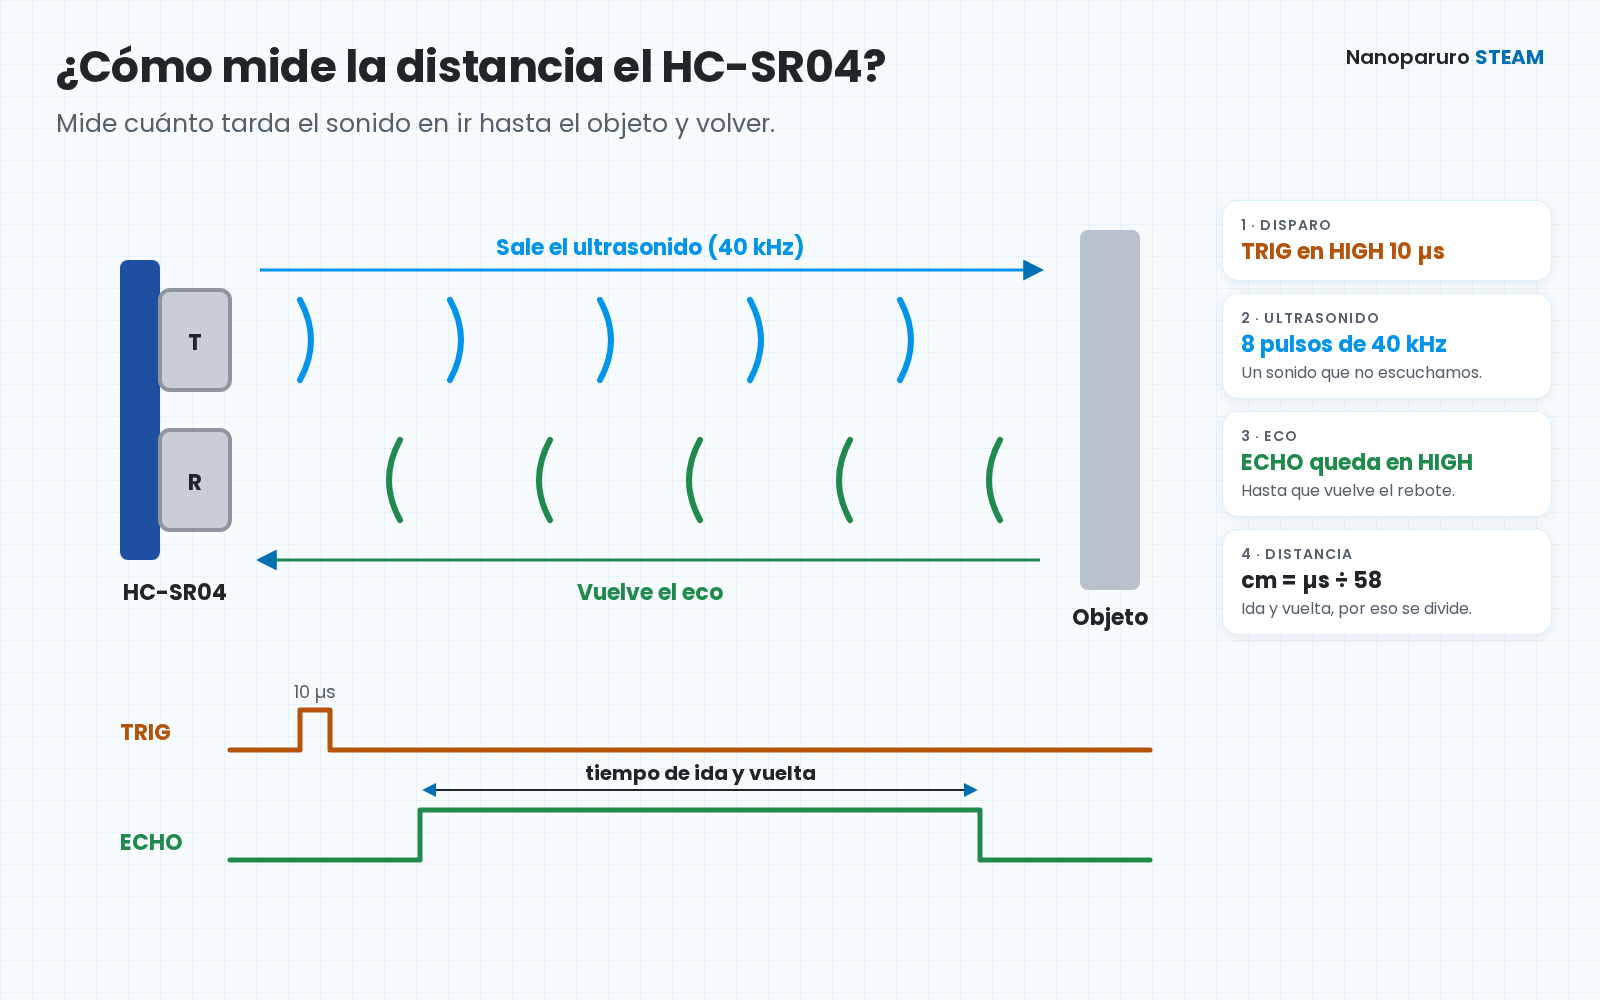
- El Arduino pone el pin TRIG en HIGH durante 10 microsegundos.
- El sensor envía 8 pulsos de ultrasonido de 40 kHz.
- El pin ECHO se pone en HIGH y se queda así hasta que vuelve el eco.
- El Arduino mide cuánto tiempo estuvo ECHO en HIGH y con eso calcula la distancia.
¿Cómo se calcula la distancia?
El sonido recorre aproximadamente 1 cm cada 29 microsegundos. Como el tiempo que mide el sensor es de ida y vuelta, cada centímetro de distancia equivale a unos 58 microsegundos. Por eso la fórmula es tan simple:
Por ejemplo, si ECHO estuvo en HIGH durante 1160 µs, el objeto está a 1160 ÷ 58 = 20 cm.
Pines del HC-SR04
El sensor tiene 4 pines, y cada uno tiene su nombre impreso en la placa:
| Pin | Para qué sirve |
|---|---|
| VCC | Alimentación de 5 V |
| TRIG | Entrada: el Arduino le pide que mida (disparo) |
| ECHO | Salida: devuelve un pulso tan largo como el viaje del sonido |
| GND | Tierra (0 V) |
Cómo conectar el HC-SR04 al Arduino Uno
Solo necesitas 4 cables. Puedes usar cables hembra-macho directo a los pines del sensor, o colocarlo en una protoboard (si aún no la has usado, revisa nuestra guía de cómo usar una protoboard).
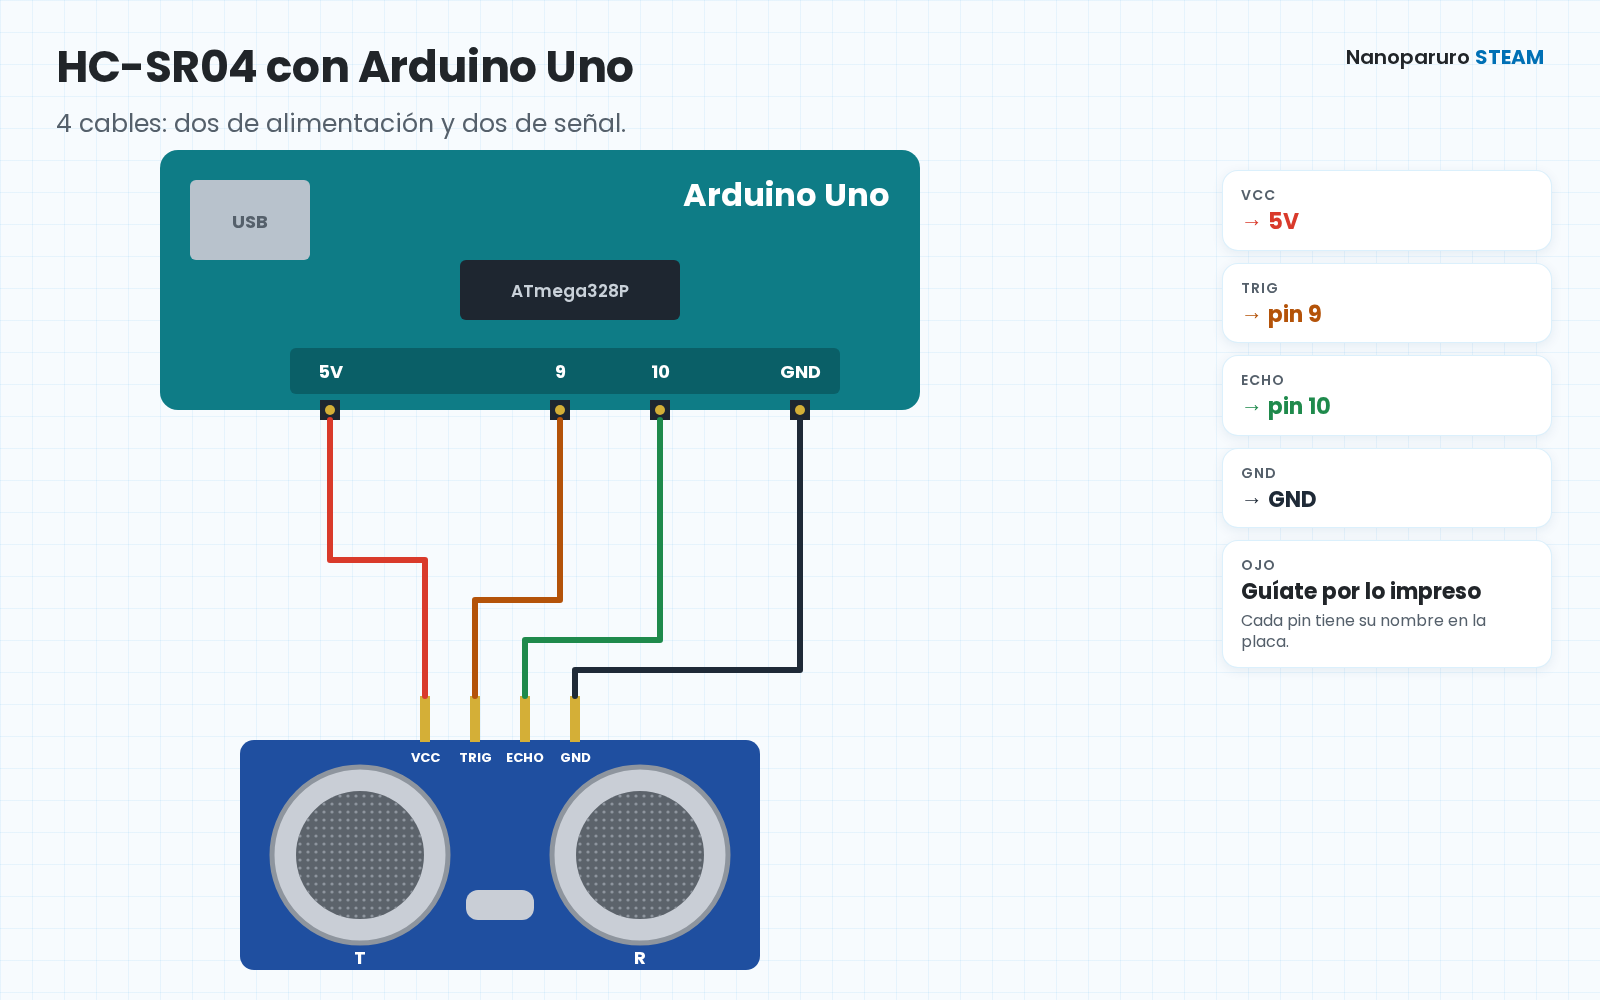
| HC-SR04 | Arduino Uno |
|---|---|
| VCC | 5V |
| TRIG | Pin digital 9 |
| ECHO | Pin digital 10 |
| GND | GND |
Código: medir la distancia
Este código no necesita ninguna librería. Abre el Arduino IDE, cópialo y súbelo:
const int pinTrig = 9;    // TRIG del sensor
const int pinEcho = 10;   // ECHO del sensor

void setup() {
  Serial.begin(9600);
  pinMode(pinTrig, OUTPUT);
  pinMode(pinEcho, INPUT);
  digitalWrite(pinTrig, LOW);
}

void loop() {
  // 1. Pulso de 10 microsegundos en TRIG
  digitalWrite(pinTrig, LOW);
  delayMicroseconds(2);
  digitalWrite(pinTrig, HIGH);
  delayMicroseconds(10);
  digitalWrite(pinTrig, LOW);

  // 2. Tiempo que ECHO queda en HIGH (espera como máximo 30 ms)
  unsigned long tiempo = pulseIn(pinEcho, HIGH, 30000);

  if (tiempo == 0) {
    Serial.println("Fuera de rango");
  } else {
    float distancia = tiempo / 58.0;   // en centímetros
    Serial.print("Distancia: ");
    Serial.print(distancia);
    Serial.println(" cm");
  }

  delay(100);   // el fabricante recomienda más de 60 ms entre medidas
}
Abre el Monitor Serie (la lupa arriba a la derecha del IDE), elige 9600 baudios y acerca la mano al sensor: verás la distancia cambiar.
La función pulseIn(pin, HIGH, 30000) mide cuántos microsegundos el pin se queda en HIGH. El último número es el tiempo máximo que espera: si no llega ningún eco devuelve 0, y el código muestra "Fuera de rango".
Proyecto: alarma de distancia con buzzer
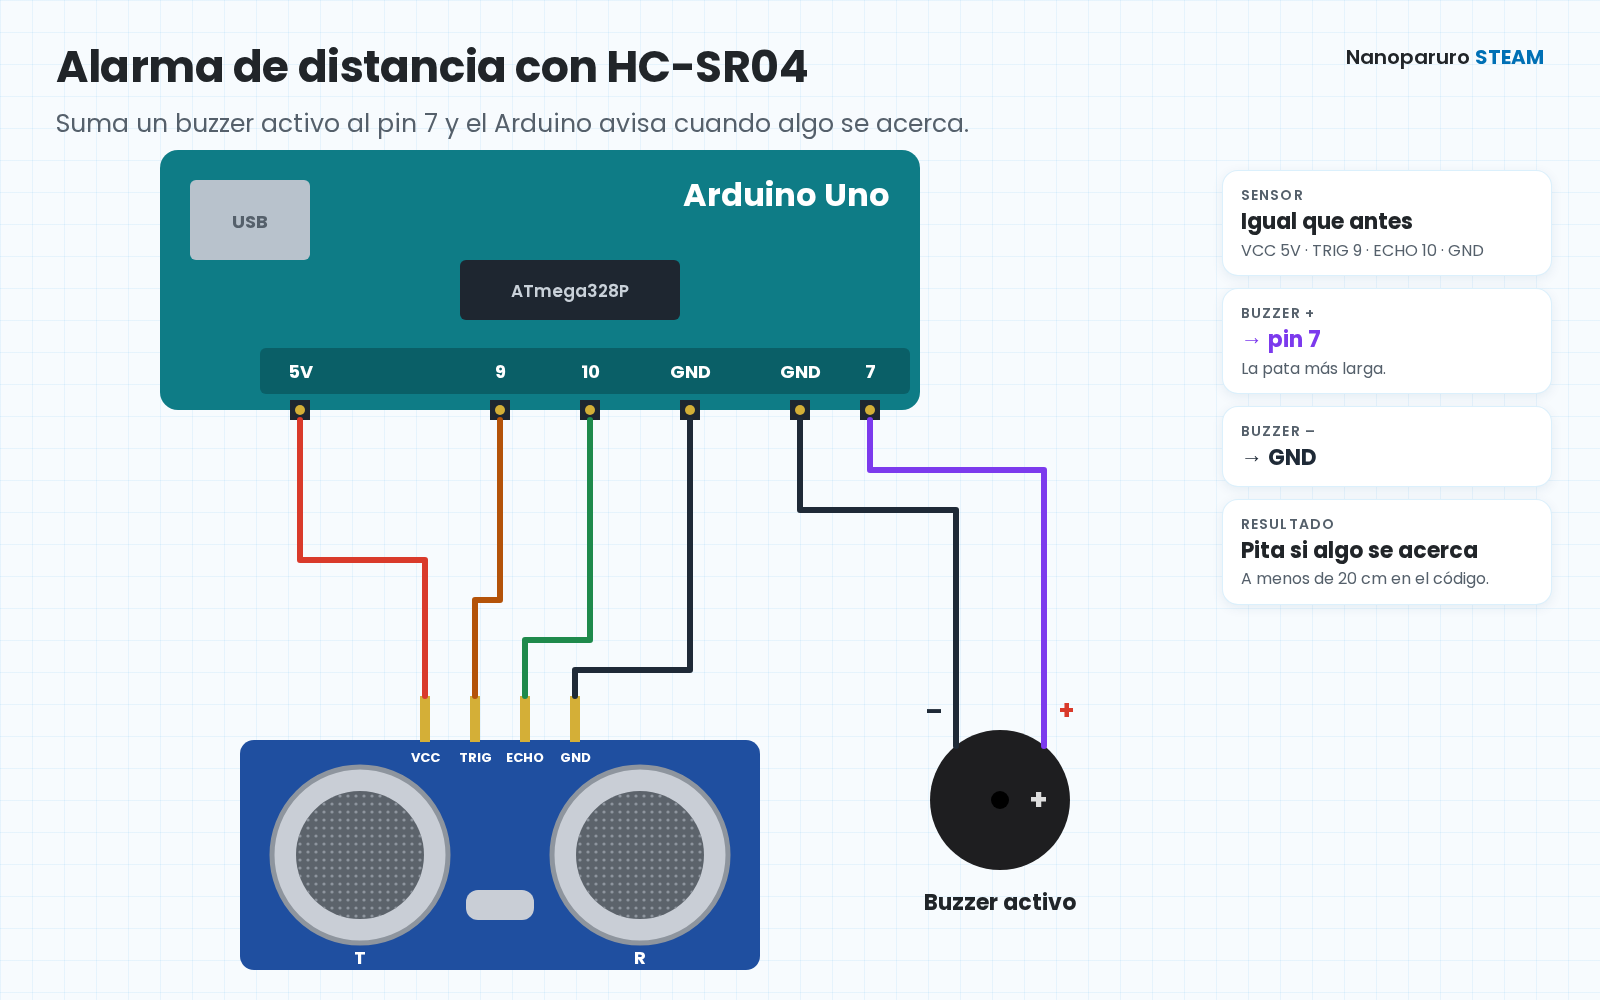
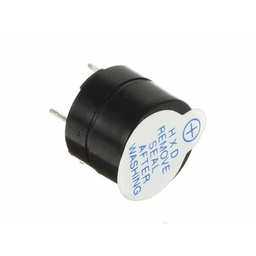
Con un buzzer activo puedes hacer que el Arduino pite cuando algo se acerque, como el sensor de estacionamiento de un auto. El sensor se conecta igual que antes y el buzzer va directo al pin 7 (si no conoces el buzzer, mira buzzer activo vs pasivo).
const int pinTrig = 9;
const int pinEcho = 10;
const int pinBuzzer = 7;          // pata + del buzzer activo
const int distanciaAlarma = 20;   // en cm: cámbiala a tu gusto

void setup() {
  pinMode(pinTrig, OUTPUT);
  pinMode(pinEcho, INPUT);
  pinMode(pinBuzzer, OUTPUT);
  digitalWrite(pinTrig, LOW);
}

void loop() {
  digitalWrite(pinTrig, LOW);
  delayMicroseconds(2);
  digitalWrite(pinTrig, HIGH);
  delayMicroseconds(10);
  digitalWrite(pinTrig, LOW);

  unsigned long tiempo = pulseIn(pinEcho, HIGH, 30000);
  float distancia = tiempo / 58.0;

  if (tiempo > 0 && distancia < distanciaAlarma) {
    digitalWrite(pinBuzzer, HIGH);   // algo está cerca: suena
  } else {
    digitalWrite(pinBuzzer, LOW);    // todo despejado: silencio
  }

  delay(100);
}
Cambia el valor de distanciaAlarma para que avise antes o después. Con la misma idea puedes hacer que un robot gire cuando encuentra una pared.
Consejos para que mida bien
- Apunta de frente. El sensor "ve" en un cono de unos 15°. Si el objeto está muy de costado, puede no detectarlo.
- Mejor superficies planas y lisas. Una pared o una caja devuelven un buen eco. Objetos pequeños, inclinados o blandos pueden dar lecturas que saltan.
- Respeta el rango. Por debajo de 2 cm o por encima de 4 m el sensor no mide bien.
- Deja tiempo entre medidas. El fabricante recomienda más de 60 ms, para que el eco de una medida no se mezcle con la siguiente.
¿Solo necesitas saber si hay alguien, sin medir la distancia? Para eso es mejor un sensor de movimiento: mira PIR HC-SR501 vs mini PIR HC-SR505.
Preguntas frecuentes
Siempre me sale "Fuera de rango" o 0 cm, ¿qué hago?
Revisa que TRIG y ECHO no estén al revés y que estén en los mismos pines que pusiste en el código (9 y 10). Revisa también que VCC esté en 5V y no en 3.3V, que los cables estén firmes y que haya un objeto delante, entre 2 cm y 4 m.
Las medidas saltan mucho, ¿es normal?
Pasa cuando el objeto es pequeño, está inclinado o es blando, o cuando está en el borde del cono de 15°. Prueba con una superficie plana de frente. Si quieres un valor más estable, puedes tomar varias medidas seguidas y sacar el promedio.
¿Necesito una librería?
No. Los dos códigos de esta guía usan solo funciones que ya trae Arduino: digitalWrite(), delayMicroseconds() y pulseIn().
¿Lo puedo usar con ESP32?
El HC-SR04 trabaja con 5 V y su pin ECHO devuelve una señal de 5 V. Los pines del ESP32 trabajan con 3.3 V, así que no conectes ECHO directo a un ESP32. Esta guía está hecha para el Arduino Uno, que trabaja con 5 V.
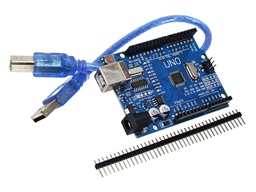
Arma tu medidor de distancia
Lo que usamos en esta guía.
📍 Recojo en Surco y San Miguel
📘 Sigue aprendiendo: Buzzer activo vs pasivo
Sensor ultrasónico HC-SR04 con Arduino: cómo funciona, conexión y código